
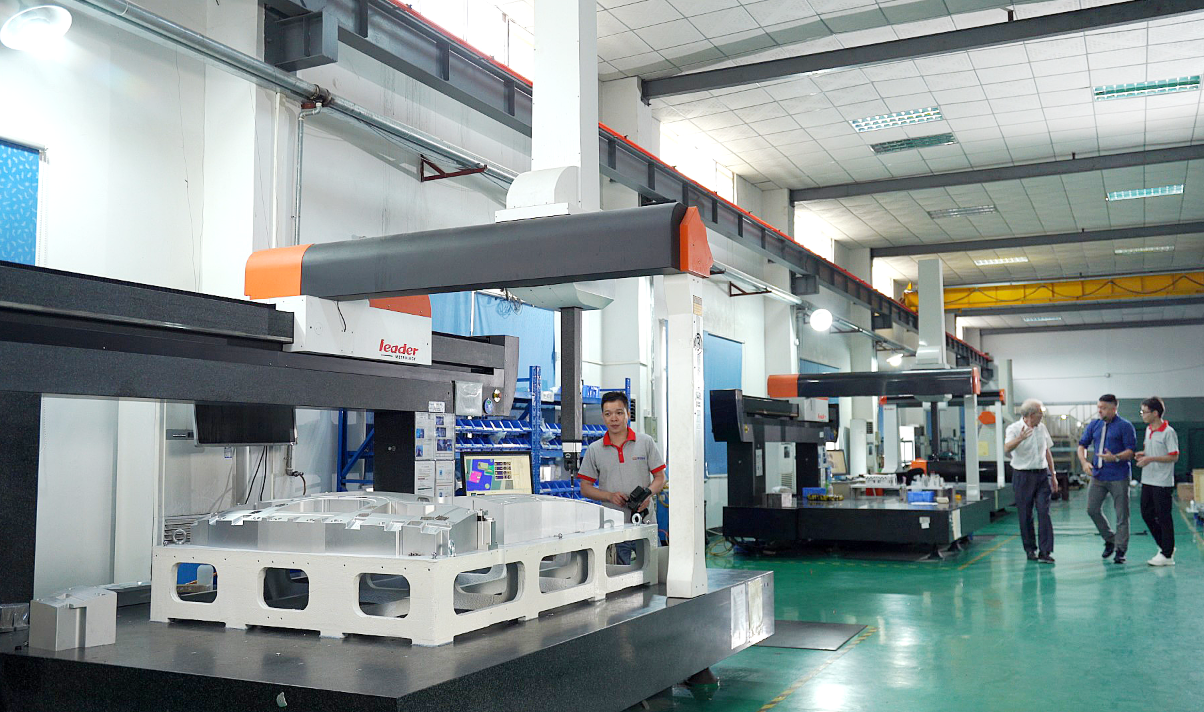
Måling efter inspektionsværktøjet er færdigt er et besværligt trin. Fordi inspektionsværktøjets struktur er mere kompliceret, og 3D-overfladen har flere målepunkter, måles det generelt med skrivebordets trekoordinater. Selvom nøjagtigheden af skrivebordets trekoordinater er høj, er det ubelejligt i drift, især den delvise inspektion har et stort specifikt produkt og mange døde vinkler. Ulemperne ved bordmonteret koordinatmåling er opstået. Derfor er en anden målemetode kendt af alle. Dette er det leddelte armkoordinatmåleinstrument, et måleinstrument, der ligner en robot.
En flerhed af arme med fast længde er forbundet med led, der roterer om indbyrdes vinkelrette akser, og en koordinatmåleenhed fra detektionssystemet er monteret på den sidste aksel. Generelt er antallet af rotationer af skuldre, albuer og håndled repræsenteret af tre "-" adskilte tal. 2-2-3-konfigurationen kan have a0-b0-d0-e0-f0 og a0-b0-c0-d0-e0-f0-g0. Den leddelte armmålemaskine med vinkelrotation er for at tilpasse sig den aktuelle situation generelt mindre end 7 led, normalt til manuel måling.
Den leddelte armsmålemaskine erstatter længdereferencen med en vinkelreference og forbinder flere stænger og en sonde i serie via et roterende led, og sondeenden bevæger sig frit i rummet, generelt bestående af en base, 6 led, 2 arme og målehovedet og andre dele. Målesystemet har et rum på seks frihedsgrader, hvilket nemt kan udføre måling af komplekse emner. Den leddelte armkoordinatmålemaskine bruger rotationsvinklen for hvert led og aktionsarmen som målereference til at udføre koordinatmåling ved hjælp af koordinatsystemtransformation. Derfor er den primære måleparameter i dataopsamlingssystemet hjørnet af hvert led, og længden af arbejdsarmen bestemmes ved kalibrering af den mekaniske struktur.
Opslagstidspunkt: 15. marts 2023

.png)
.png)